ОБОСНОВАНИЕ АРХИТЕКТУРЫ УНИВЕРСАЛЬНОГО БОРТОВОГО МУЛЬТИСЕНСОРНОГО УСТРОЙСТВА ДЛЯ ПОЗИЦИОНИРОВАНИЯ И СОПРОВОЖДЕНИЯ ПОДВИЖНОЙ ТЕХНИКИ
Конференция: C Международная научно-практическая конференция «Научный форум: технические и физико-математические науки»
Секция: Транспорт
C Международная научно-практическая конференция «Научный форум: технические и физико-математические науки»
ОБОСНОВАНИЕ АРХИТЕКТУРЫ УНИВЕРСАЛЬНОГО БОРТОВОГО МУЛЬТИСЕНСОРНОГО УСТРОЙСТВА ДЛЯ ПОЗИЦИОНИРОВАНИЯ И СОПРОВОЖДЕНИЯ ПОДВИЖНОЙ ТЕХНИКИ
JUSTIFICATION OF THE ARCHITECTURE OF A UNIVERSAL ONBOARD MULTISENSOR DEVICE FOR POSITIONING AND TRACKING MOBILE EQUIPMENT
Aysaryn Serik Aysarynuly
Doctoral Student, National Defense University of the Republic of Kazakhstan, Republic of Kazakhstan, Astana
Аннотация. В статье обоснована архитектура универсального бортового мультисенсорного устройства для позиционирования, определения состояния движения и сопровождения оснащённой подвижной техники. На основе функционального и многокритериального анализа выбран минимально достаточный состав: многосистемный приёмник ГНСС, инерциальный модуль, магнитометр, вычислительный модуль, память и средства связи. Предложены модульная структура, режимы работы и проектные требования; обозначены ограничения, подлежащие экспериментальной проверке.
Abstract. The article substantiates the architecture of a universal onboard multisensory device for positioning, motion-state determination and tracking of equipped mobile vehicles. Functional and multicriteria analysis is used to select a minimally sufficient set comprising a multi-constellation GNSS receiver, an inertial unit, a magnetometer, a processing unit, data storage and communications. A modular structure, operating modes and design requirements are proposed, while parameters requiring experimental validation are explicitly identified.
Ключевые слова: подвижная техника; бортовое устройство; ГНСС; инерциальная навигационная система; мультисенсорная интеграция; модульная архитектура; сопровождение.
Keywords: mobile equipment; onboard device; GNSS; inertial navigation system; multisensory integration; modular architecture; tracking.
Введение. Для управления перемещением подвижной техники необходимо своевременно получать сведения о координатах, скорости, направлении и состоянии движения. На открытой местности эту задачу обычно решают глобальные навигационные спутниковые системы (ГНСС), однако качество спутникового решения зависит от видимости навигационных космических аппаратов, многолучевого распространения, состояния антенны и радиочастотной обстановки. При частичном экранировании или временном прекращении измерений одноканальное устройство теряет возможность непрерывно сопровождать объект.
Инерциальная навигационная система (ИНС) не зависит от внешнего радиосигнала и обеспечивает высокую частоту обновления, но её ошибка накапливается во времени. Совместное применение ГНСС и ИНС позволяет сочетать абсолютную координатную привязку со способностью кратковременно продолжать навигационное решение без спутниковой коррекции [1-3; 5]. При этом увеличение числа сенсоров не должно становиться самоцелью: избыточная конфигурация повышает стоимость, энергопотребление, вычислительную нагрузку и сложность испытаний.
Цель исследования состоит в обосновании минимально достаточной архитектуры универсального бортового мультисенсорного устройства, предназначенного для обнаружения оснащённой подвижной техники в системе мониторинга, определения её местоположения и состояния движения, а также сопровождения при изменении доступности спутниковых данных. Дистанционное обнаружение неоснащённых объектов по радиолокационным, тепловым, оптическим или иным физическим признакам в функции базовой конфигурации не входит.
Материалы и методы. Исходными материалами послужили результаты анализа универсальных устройств обнаружения техники, работ по интеграции ГНСС/ИНС, мультисенсорному объединению данных и адаптивной фильтрации [2-5; 8-10]. Использованы системный, функциональный и сравнительный анализ, декомпозиция функций, многокритериальное качественное сопоставление сенсорных каналов и проверка архитектуры по принципу минимальной достаточности.
От формального интегрального рейтинга с назначаемыми весами отказались, поскольку достоверные коэффициенты требуют самостоятельного экспертного исследования и анализа чувствительности. Компонент включался в базовую конфигурацию, если он выполнял самостоятельную обязательную функцию, компенсировал ограничение другого канала и не создавал несоразмерного роста сложности. Сравнение проводилось по точности, непрерывности, автономности, энергопотреблению, вычислительной сложности, совместимости, массе, стоимости и возможности последующего расширения.
Функциональные границы и требования. В работе разграничены обнаружение, позиционирование и сопровождение. Обнаружение оснащённой техники означает формирование идентифицированного сообщения о наличии объекта в информационной системе. Позиционирование представляет собой определение его координат, а сопровождение – последовательное обновление координат и параметров движения во времени. Такое разграничение ограничивает аппаратный состав проверяемыми функциями и исключает необоснованное объединение всех известных физических методов обнаружения.
Устройство должно принимать данные нескольких ГНСС, измерять ускорения и угловые скорости, оценивать направление движения, синхронизировать измерения, выявлять недостоверные значения, переключать режимы, регистрировать исходные и обработанные данные и передавать итоговое сообщение внешней системе. При отсутствии связи информация должна сохраняться локально, а после восстановления канала — передаваться без потери временной последовательности.
Таблица 1.
Проектные требования к базовой конфигурации устройства
|
№ п/п |
Параметр |
Проектное требование |
Назначение |
|---|---|---|---|
|
1 |
Горизонтальная ошибка при устойчивом ГНСС |
не более 5 м |
базовое позиционирование |
|
2 |
Горизонтальная ошибка при ухудшенном ГНСС |
не более 15 м |
работа при снижении качества измерений |
|
3 |
Частота выходного решения |
не менее 10 Гц |
сопровождение движения |
|
4 |
Частота инерциальных измерений |
не менее 100 Гц |
прогноз состояния |
|
5 |
Задержка формирования сообщения |
не более 200 мс |
оперативное обновление |
|
6 |
Автономная работа |
не менее 8 ч |
работа при отсутствии бортового питания |
|
7 |
Средняя мощность |
не более 10 Вт |
ограничение энергопотребления |
|
8 |
Масса |
не более 2 кг |
возможность установки на разных платформах |
|
9 |
Защита корпуса |
проектный ориентир IP67 |
защита от пыли и кратковременного погружения |
Приведённые значения являются проектными требованиями, а не измеренными характеристиками готового изделия. Точность, задержка, энергопотребление, автономность и защищённость должны подтверждаться раздельными расчётными, лабораторными и натурными испытаниями. Степень защиты IP67 принята как ориентир по IEC 60529 [6].
Обоснование минимально достаточного состава. Основным каналом абсолютного позиционирования выбран многосистемный приёмник ГНСС. Поддержка нескольких спутниковых систем увеличивает количество доступных измерений и улучшает геометрию решения, но не устраняет зависимость от условий приёма. Поэтому спутниковый канал дополняется микроэлектромеханическим инерциальным модулем, обеспечивающим прогноз скорости, курса и положения между корректирующими измерениями.
Магнитометр используется как вспомогательный источник курса на малых скоростях и при остановке. Он не рассматривается как самостоятельное средство абсолютного позиционирования и требует калибровки после установки, поскольку показания искажаются ферромагнитными конструкциями, токовыми цепями и электрооборудованием машины. Вычислительный модуль обеспечивает временную привязку, предварительную обработку, интеграцию каналов, оценку достоверности и управление режимами. Энергонезависимая память сохраняет данные при отсутствии связи, а коммуникационный модуль передаёт итоговые сообщения внешней системе.
Разработанная архитектура. Функциональная структура устройства показана на рисунке 1. Сенсорные каналы поступают в подсистему сбора и временной привязки, после чего центральный модуль формирует навигационное решение и признак движения. Результаты направляются в память, модуль связи и подсистему диагностики. Такая декомпозиция отделяет получение измерений от алгоритмической обработки и позволяет заменять конкретные модели датчиков без изменения логики верхнего уровня.
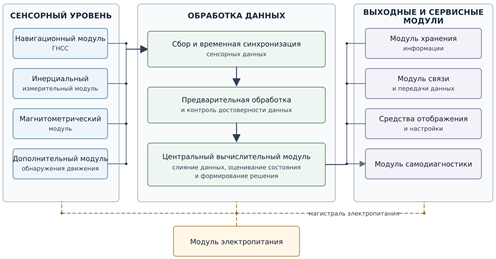
Рисунок 1. Функциональная структура универсального бортового мультисенсорного устройства
Предлагаемая конструктивная компоновка: внешняя антенна соединяется с модулем ГНСС; ИНС, магнитометр, вычислитель и память размещаются на центральной плате. Питание от бортовой сети проходит защиту от переполюсовки, перенапряжений и импульсных помех. Внешние датчики подключаются через защищённые интерфейсы. Сеть контроллеров (Controller Area Network, CAN) предусматривается для обмена с бортовой электроникой в соответствии с ISO 11898-1 [7].
Программная архитектура имеет пять уровней. Драйверы получают измерения и диагностические признаки. Уровень сбора обеспечивает временную синхронизацию и преобразование единиц. Алгоритмический уровень выполняет прогноз и коррекцию на основе расширенного фильтра Калмана (Extended Kalman Filter, EKF), а также определяет движение. Следующий уровень оценивает достоверность и управляет штатным, ухудшенным, автономным, восстановительным и диагностическим режимами. Верхний уровень отвечает за хранение, передачу и конфигурацию.
Режимы функционирования. В штатном режиме ГНСС формирует основную абсолютную коррекцию, а ИНС обеспечивает высокочастотный прогноз между спутниковыми решениями. В ухудшенном режиме доверие к ГНСС снижается по показателям качества и согласованности измерений. В автономном режиме коррекция прекращается, и решение кратковременно поддерживается по инерциальным и доступным дополнительным данным. После возвращения спутниковых измерений включается восстановительный режим: коррекция разрешается только после нескольких последовательных согласованных решений, что уменьшает риск скачкообразного изменения координат. Диагностический режим активируется при отказе компонента или нарушении условий калибровки.
Выходное сообщение должно содержать идентификатор устройства, временную метку, координаты, скорость, курс, признак движения, текущий режим, оценку точности, признаки достоверности, состояние сенсоров, уровень питания и контрольную сумму. Этот состав позволяет внешней системе различать собственно навигационные данные и сведения об их качестве.
Обсуждение результатов. Полученный результат представляет собой не перечень доступных модулей, а функционально согласованную архитектуру. Каждый обязательный компонент выполняет самостоятельную роль: ГНСС обеспечивает абсолютную привязку, ИНС — кратковременную непрерывность, магнитометр — вспомогательную оценку курса, вычислитель — согласование данных, память — сохранность информации, связь — доставку сообщения. Дополнительные каналы подключаются через стандартизованные интерфейсы и не меняют базовую логику обработки.
Научно-техническая новизна состоит в комплексном обосновании минимально достаточной модульной архитектуры для обнаружения оснащённой техники в системе мониторинга, её позиционирования, определения движения и сопровождения при изменении доступности ГНСС. Известные методы ГНСС, ИНС и EKF не заявляются как самостоятельно разработанные. Новым результатом является их функциональное согласование с режимным управлением, контролем достоверности и возможностью расширения без включения избыточных физических средств обнаружения.
Ограничением исследования является проектный характер характеристик. Предлагаемая архитектура пока не подтверждает фактическую точность конкретного приёмника, долговременную стабильность инерциальных датчиков, электромагнитную совместимость, климатическую и механическую стойкость, реальную задержку вычислений и продолжительность автономной работы. Эти показатели должны оцениваться после выбора конкретных компонентов, сборки опытного образца и калибровки. Расчётно-имитационная оценка алгоритмов при временной недоступности ГНСС является самостоятельным следующим этапом исследования.
Заключение
Обоснована архитектура универсального бортового мультисенсорного устройства для позиционирования, определения состояния движения и сопровождения оснащённой подвижной техники. Минимально достаточная конфигурация включает многосистемный приёмник ГНСС, инерциальный модуль, магнитометр, вычислительный модуль, энергонезависимую память, средства связи, питание и расширяемые интерфейсы.
Предложены функциональная и конструктивная структуры, пятиуровневая программная архитектура и система штатного, ухудшенного, автономного, восстановительного и диагностического режимов. Универсальность обеспечивается модульностью, применимостью на разных типах техники и возможностью подключения дополнительных каналов, а не объединением всех методов дистанционного обнаружения в одном корпусе.
Сформированные требования являются проектными. Следующий этап предусматривает расчётно-имитационную оценку алгоритма ГНСС/ИНС, затем — изготовление опытного образца, экспериментальное определение порогов движения, проверку энергетического баланса и проведение лабораторных и натурных испытаний.
