РАСЧЁТНО-ИМИТАЦИОННАЯ ОЦЕНКА АЛГОРИТМА ГНСС/ИНС БОРТОВОГО МУЛЬТИСЕНСОРНОГО УСТРОЙСТВА ПРИ ВРЕМЕННОЙ НЕДОСТУПНОСТИ СПУТНИКОВОЙ НАВИГАЦИИ
Конференция: C Международная научно-практическая конференция «Научный форум: технические и физико-математические науки»
Секция: Транспорт
C Международная научно-практическая конференция «Научный форум: технические и физико-математические науки»
РАСЧЁТНО-ИМИТАЦИОННАЯ ОЦЕНКА АЛГОРИТМА ГНСС/ИНС БОРТОВОГО МУЛЬТИСЕНСОРНОГО УСТРОЙСТВА ПРИ ВРЕМЕННОЙ НЕДОСТУПНОСТИ СПУТНИКОВОЙ НАВИГАЦИИ
SIMULATION-BASED EVALUATION OF A GNSS/INS ALGORITHM FOR AN ONBOARD MULTISENSOR DEVICE DURING TEMPORARY UNAVAILABILITY OF SATELLITE NAVIGATION
Aysaryn Serik Aysarynuly
Doctoral Student, National Defense University of the Republic of Kazakhstan, Republic of Kazakhstan, Astana
Аннотация. Представлены результаты расчётно-имитационной оценки слабосвязанного алгоритма ГНСС/ИНС бортового мультисенсорного устройства. Для семи сценариев выполнено по 30 модельных прогонов длительностью 600 с. В штатном и ухудшенном режимах среднеквадратическая ошибка объединённого решения составила 0,292 и 2,506 м соответственно. При отсутствии ГНСС в течение 5-60 с ошибкой в конце автономного интервала возросла с 0,423 до 21,090 м. Результаты характеризуют принятую модель и требуют натурной проверки.
Abstract. The paper presents a simulation-based evaluation of a loosely coupled GNSS/INS algorithm for an onboard multisensor device. Thirty 600-s model runs were performed for each of seven scenarios. The fused-solution RMSE was 0.292 m under nominal reception and 2.506 m under degraded reception. For GNSS outages lasting 5–60 s, the end-of-outage error increased from 0.423 to 21.090 m. The results characterize the adopted model and require field validation.
Ключевые слова: подвижная военная техника; ГНСС; инерциальная навигационная система; расширенный фильтр Калмана; расчётно-имитационное моделирование; автономный режим; ошибка позиционирования.
Keywords: mobile military equipment; GNSS; inertial navigation system; extended Kalman filter; simulation; autonomous mode; positioning error.
Введение. Непрерывное позиционирование оснащённой подвижной военной техники необходимо для контроля её местоположения, параметров движения и сопровождения в информационной системе. Глобальные навигационные спутниковые системы (ГНСС) обеспечивают абсолютную координатную привязку, однако качество и доступность спутникового решения зависят от условий распространения сигнала, экранирования антенны, многолучёвости и радиочастотной обстановки. Инерциальная навигационная система (ИНС) не требует внешнего радиосигнала, но её ошибка накапливается во времени [2-3; 4; 6]. Совместная обработка данных ГНСС и ИНС позволяет использовать спутниковые измерения для коррекции накопленного инерциального дрейфа, а инерциальные данные – для кратковременного продолжения решения при прекращении спутниковой коррекции. Для первоначального варианта устройства выбрана слабосвязанная интеграция на основе расширенного фильтра Калмана (Extended Kalman Filter, EKF). Такой подход обеспечивает модульность и допускает проверку алгоритма до изготовления физического образца [1-6].
Цель исследования состоит в количественной оценке точности и непрерывности модельного решения ГНСС/ИНС при устойчивом, ухудшенном и временно отсутствующем сигнале ГНСС. В отличие от натурного эксперимента, расчётно-имитационная модель воспроизводит движение объекта, измерения сенсоров и работу алгоритма в заданных условиях; поэтому полученные значения не являются измеренными характеристиками готового устройства.
Материалы и методы. Исследование выполнено в горизонтальной плоскости. Вектор состояния содержит координаты, составляющие скорости, курс, два смещения акселерометров и смещение гироскопа. Эталонная траектория продолжительностью 600 с включает остановки, разгон, равномерное движение, повороты и торможение. Частота ИНС принята равной 100 Гц, магнитометра — 50 Гц, ГНСС и выходного решения — 10 Гц. Параметры шумов соответствуют доступному микроэлектромеханическому классу датчиков и являются входными допущениями модели, а не результатами калибровки физического образца. Для каждого сценария выполнено 30 повторений с независимыми начальными состояниями генератора случайных чисел. Итоговые показатели представлены как средние значения с полушириной 95%-го доверительного интервала. Во всех сценариях использована одна эталонная траектория, что обеспечивает сопоставимость результатов.
Таблица 1.
Основные параметры расчётно-имитационной модели
|
№ п/п |
Параметр |
Значение |
Единица |
|---|---|---|---|
|
1 |
Продолжительность прогона |
600 |
с |
|
2 |
Число повторений |
30 |
– |
|
3 |
Частота ИНС |
100 |
Гц |
|
4 |
Частота магнитометра |
50 |
Гц |
|
5 |
Частота ГНСС и решения |
10 |
Гц |
|
6 |
СКО координат ГНСС, штатно |
2,0 |
м |
|
7 |
СКО координат ГНСС, ухудшено |
10,0 |
м |
|
8 |
СКО скорости ГНСС |
0,10 |
м/с |
|
9 |
СКО шума акселерометра |
0,01595 |
м/с² |
|
10 |
СКО шума гироскопа |
0,001851 |
рад/с |
Горизонтальная ошибка положения для каждого зарегистрированного решения определяется по формуле (1).
|
|
(1) |
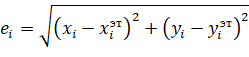
Интегральным показателем точности принята среднеквадратическая ошибка положения, вычисляемая по формуле (2).
|
|
(2) |
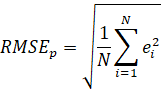
Сценарии исследования. Основная публикационная выборка включает семь самостоятельных сценариев. S1 и S2 характеризуют режимы постоянной спутниковой коррекции, S3–S6 — однократные интервалы автономной работы различной продолжительности, S7 — повторные переключения между спутниковым и автономным режимами.
Таблица 2.
Сценарии расчётно-имитационного исследования
|
№ п/п |
Код |
Условия |
Назначение |
|---|---|---|---|
|
1 |
S1 |
Устойчивый сигнал ГНСС |
Базовая точность |
|
2 |
S2 |
Ухудшенный сигнал ГНСС |
Фильтрация шума |
|
3 |
S3 |
Отсутствие ГНСС 5 с |
Краткий автономный режим |
|
4 |
S4 |
Отсутствие ГНСС 15 с |
Начальное накопление ошибки |
|
5 |
S5 |
Отсутствие ГНСС 30 с |
Автономное счисление |
|
6 |
S6 |
Отсутствие ГНСС 60 с |
Предел принятой модели |
|
7 |
S7 |
Четыре пропадания по 10 с |
Повторные переключения |
Результаты исследования. В сценарии S1 среднеквадратическая ошибка исходных спутниковых координат составила 2,831 ± 0,006 м, а объединённого решения — 0,292 ± 0,032 м. В ухудшенном сценарии S2 соответствующие значения составили 14,945 ± 0,062 и 2,506 ± 0,179 м. Таким образом, для принятой модели объединение данных уменьшило RMSE относительно отдельного спутникового решения приблизительно в 9,7 раза в S1 и в 6,0 раза в S2. Этот результат характеризует согласованность настроенной модели и не является доказательством аналогичного улучшения на физическом образце.
Таблица 3.
Точность решения по сценариям, среднее ± 95%-й доверительный интервал
|
№ п/п |
Сценарий |
Доступность ГНСС |
RMSE ГНСС, м |
RMSE ГНСС/ИНС, м |
|---|---|---|---|---|
|
1 |
S1 |
1,000 |
2,831 ± 0,006 |
0,292 ± 0,032 |
|
2 |
S2 |
1,000 |
14,945 ± 0,062 |
2,506 ± 0,179 |
|
3 |
S3 |
0,992 |
2,830 ± 0,006 |
0,286 ± 0,034 |
|
4 |
S4 |
0,975 |
2,831 ± 0,005 |
0,343 ± 0,048 |
|
5 |
S5 |
0,950 |
2,831 ± 0,010 |
0,660 ± 0,134 |
|
6 |
S6 |
0,900 |
2,834 ± 0,008 |
3,117 ± 0,829 |
|
7 |
S7 |
0,933 |
2,829 ± 0,006 |
0,366 ± 0,049 |
На рисунке 1 показан репрезентативный прогон сценария S6, выбранный по близости конечной ошибки к медианному значению среди 30 повторений. На автономном участке объединённое решение продолжает формироваться, однако постепенно отклоняется от эталонной траектории.
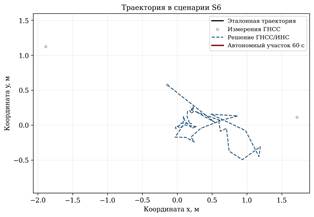
Рисунок 1. Эталонная и расчётная траектории в сценарии S6
Временная зависимость ошибки на рисунке 2 демонстрирует рост погрешности в течение 60-секундного отсутствия ГНСС и последующую коррекцию после восстановления спутниковых измерений. В модели время восстановительного перехода составило 0,4 с; фактическая задержка должна измеряться на выбранной аппаратной платформе. Ошибка в конце автономного интервала увеличилась с 0,423 ± 0,082 м при пятисекундном прекращении коррекции до 21,090 ± 5,675 м при интервале 60 с. Одновременно средняя скорость дрейфа возросла с 0,019 до 0,345 м/с. Нелинейный рост и расширение доверительного интервала объясняются накоплением ошибок смещений инерциальных датчиков и курса.
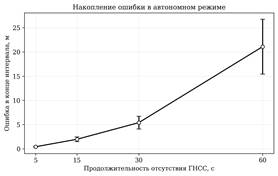
Рисунок 2. Зависимость ошибки от продолжительности отсутствия ГНСС
Обсуждение результатов
Модельные результаты подтверждают работоспособность слабосвязанной схемы ГНСС/ИНС в пределах принятых допущений. Наиболее устойчивыми являются режимы с постоянной спутниковой коррекцией и кратковременные интервалы её отсутствия. Сценарий S7 показал RMSE 0,366 ± 0,049 м при четырёх повторных пропаданиях по 10 с, что свидетельствует о корректном переключении режимов в программной модели. Практически значимым результатом является не одно предельное число, а установленная зависимость ошибки от продолжительности автономного интервала. При 5–15 с модель сохраняет ошибку на уровне до 2 м, при 30 с средняя конечная ошибка достигает 5,4 м, а при 60 с — 21,1 м. Следовательно, допустимая длительность автономной работы должна назначаться с учётом требуемой точности, качества калибровки ИНС и возможности подключения одометрической коррекции. Исследование имеет ограничения. Использована двумерная модель; не учитывались крен, вертикальное движение, температурный дрейф, вибрации, ударные воздействия, ошибки монтажа, задержки интерфейсов и реальное радиоэлектронное воздействие. Моделирование недоступности ГНСС означает прекращение поступления спутниковой коррекции и не воспроизводит физические параметры конкретного источника помех. Поэтому результаты нельзя трактовать как подтверждение помехоустойчивости готового устройства. Следующий этап должен включать лабораторную проверку временной синхронизации и калибровки, затем натурные испытания на оснащённой подвижной технике с независимым эталонным средством. Сценарии следует повторить для различных скоростей, температур и уровней вибрации.
Заключение
Выполнена расчётно-имитационная оценка слабосвязанного алгоритма ГНСС/ИНС для бортового мультисенсорного устройства. В штатном и ухудшенном режимах объединённое решение уменьшило RMSE относительно отдельного спутникового решения с 2,831 до 0,292 м и с 14,945 до 2,506 м соответственно. Установлено, что конечная ошибка автономного счисления возрастает с 0,423 м при отсутствии ГНСС в течение 5 с до 21,090 м при интервале 60 с. Полученная зависимость позволяет планировать допустимую продолжительность автономного режима и формировать программу последующих испытаний. Все представленные численные значения являются результатами воспроизводимой программной модели. Они подтверждают целесообразность перехода к лабораторной и натурной проверке, но не заменяют эксперимент с физическим образцом и не подтверждают его фактические характеристики.
